本节是第 7 章的拓展。
我们从一个容易画图的问题开始:
有几位学生和几门项目,每位学生只能参加一个项目,每个项目也只能安排一位学生。已知每位学生愿意参加哪些项目,最多能安排多少对?
这就是二分图最大匹配。解决它时会遇到一个关键困难:当前看起来合适的选择,可能会堵住后面的选择。算法需要允许“撤销旧选择、改走另一条路”。这个思想自然引出残量网络和最大流。
1. 二分图与匹配
定义 · 二分图
如果顶点可以分成两个不相交的集合
定义 · 匹配
匹配是一组没有公共端点的边。也就是说,每个顶点最多出现在一条被选中的边中。边的数量最大的匹配叫最大匹配。
例如,左部是学生 A,B,右部是项目 1,2,边为 A-1、A-2、B-1。先选 A-1 并不代表 B 无法安排:可以把 A 改到 2,再让 B 使用 1。
1.1 增广路
把当前匹配边和未匹配边交替排列。如果一条路径从未匹配的左点出发,经过交替边,最后到达未匹配的右点,那么它是一条增广路。沿增广路:
- 未匹配边改成匹配边;
- 原来匹配的边取消匹配;
- 路径上的匹配数增加
1。
上面的“学生—项目”例子中,B - 1 - A - 2 是增广路。它先用未匹配边 B-1,再沿当前匹配边 1-A 退回,最后用未匹配边 A-2,于是匹配从 A-1 变成 A-2、B-1。
定理 · 增广路定理
一个匹配是最大匹配,当且仅当图中不存在增广路。
直观上,只要还有增广路,就能多匹配一个左点;如果没有增广路,任何想增加一条匹配边的尝试都会撞到已有匹配,无法继续扩展。
1.2 匈牙利算法
对每个左部顶点 u,尝试 DFS 找一个右部顶点 v:
- 如果
v本轮没有访问过,就标记它; - 如果
v尚未匹配,直接匹配u-v; - 如果
v已匹配给old,就递归尝试为old找另一个右点; - 若
old成功换走,u就可以占用v。
visited 必须“每轮清空”,因为它表示本轮增广搜索已经尝试过的右点,不是永久访问标记。
可编译 C++17 完整实现 · 匈牙利算法
#include <iostream>
#include <vector>

using namespace std;

vector<vector<int>> graph;
vector<int> match_right;
vector<bool> visited;

bool find_augmenting_path(int u) {
    for (int v : graph[u]) {
        if (visited[v]) continue;
        visited[v] = true;
        if (match_right[v] == -1 ||
            find_augmenting_path(match_right[v])) {
            match_right[v] = u;
            return true;
        }
    }
    return false;
}

int main() {
    ios::sync_with_stdio(false);
    cin.tie(nullptr);

    int left_count, right_count, edge_count;
    cin >> left_count >> right_count >> edge_count;
    graph.assign(left_count, {});
    for (int i = 0; i < edge_count; ++i) {
        int u, v;
        cin >> u >> v;
        graph[u].push_back(v);
    }

    match_right.assign(right_count, -1);
    int answer = 0;
    for (int u = 0; u < left_count; ++u) {
        visited.assign(right_count, false);
        if (find_augmenting_path(u)) ++answer;
    }

    cout << answer << '\n';
    for (int v = 0; v < right_count; ++v) {
        if (match_right[v] != -1) {
            cout << match_right[v] << ' ' << v << '\n';
        }
    }
}这段程序的递归不是“盲目回退”:它只沿当前匹配边把旧左点换到别的位置,因此每次成功返回时,匹配仍然合法。设左部有
2. 从匹配到最大流
把二分图转换成网络:
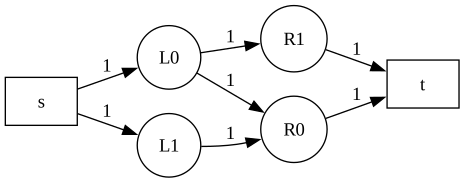
- 源点
s到每个左点连容量1; - 每条二分图边左点 → 右点连容量
1; - 每个右点到汇点
t连容量1。
一条从 s 到 t 的单位流对应一条匹配边。容量 1 保证每个左点和右点至多承载一单位流,因此最大流值等于最大匹配数。
这个转换很有价值:二分图匹配中的“换位置”,在网络流中就是沿反向残量边撤销旧流。
3. 流网络的基本概念
定义 · 容量与流量
带源点
3.1 残量网络
如果正向边容量为 10,当前已经发送 4 单位流,那么:
- 正向还可以发送
6,残量为6; - 反向可以撤销
4,残量为4。
所以代码中每条边必须和一条反向边成对保存。反向边初始容量为 0,增广 delta 后:
forward.capacity -= delta
reverse.capacity += delta
这里的反向边不是输入图中的“另一条真实边”,而是算法为了撤销流量而建立的辅助边。若输入本身有平行边或同时有 u→v、v→u,也不能合并它们。
4. Edmonds-Karp 最大流
Edmonds-Karp 每次在残量网络中用 BFS 找一条 s 到 t 的最短(按边数)增广路,然后沿路增加尽可能多的流:
parent[v]记录 BFS 到达v时使用的边;- 从
t沿parent回到s,求路径上的最小残量delta; - 再沿路径回去,减少正向残量、增加反向残量;
- 重复直到 BFS 找不到汇点。
可编译 C++17 完整实现 · Edmonds-Karp 最大流
#include <algorithm>
#include <iostream>
#include <limits>
#include <queue>
#include <vector>

using namespace std;

struct Edge {
    int to;
    long long capacity;
    int reverse_index;
};

int main() {
    ios::sync_with_stdio(false);
    cin.tie(nullptr);

    int n, m, source, sink;
    cin >> n >> m >> source >> sink;
    vector<vector<Edge>> graph(n);

    auto add_edge = [&](int u, int v, long long capacity) {
        int u_index = static_cast<int>(graph[u].size());
        int v_index = static_cast<int>(graph[v].size());
        graph[u].push_back({v, capacity, v_index});
        graph[v].push_back({u, 0, u_index});
    };

    for (int i = 0; i < m; ++i) {
        int u, v;
        long long capacity;
        cin >> u >> v >> capacity;
        add_edge(u, v, capacity);
    }

    long long max_flow = 0;
    while (true) {
        vector<pair<int, int>> parent(n, {-1, -1});
        queue<int> pending;
        pending.push(source);
        parent[source] = {source, -1};

        while (!pending.empty() && parent[sink].first == -1) {
            int u = pending.front();
            pending.pop();
            for (int i = 0; i < static_cast<int>(graph[u].size()); ++i) {
                const Edge& edge = graph[u][i];
                if (parent[edge.to].first == -1 && edge.capacity > 0) {
                    parent[edge.to] = {u, i};
                    pending.push(edge.to);
                }
            }
        }

        if (parent[sink].first == -1) break;
        long long delta = numeric_limits<long long>::max();
        for (int v = sink; v != source; v = parent[v].first) {
            auto [u, edge_index] = parent[v];
            delta = min(delta, graph[u][edge_index].capacity);
        }
        for (int v = sink; v != source; v = parent[v].first) {
            auto [u, edge_index] = parent[v];
            Edge& edge = graph[u][edge_index];
            Edge& reverse = graph[edge.to][edge.reverse_index];
            edge.capacity -= delta;
            reverse.capacity += delta;
        }
        max_flow += delta;
    }

    cout << max_flow << '\n';
}定理 · 增广终止条件
当残量网络中不存在从 s 到 t 的路径时,当前流是最大流。
证明思路是割:从 s 能在残量网络中到达的顶点组成集合 S,其余顶点组成 T。从 S 到 T 的原边已经没有正向残量,流量等于容量;从 T 到 S 的边没有可撤销的流。于是 S,T 构成一个容量等于当前流值的最小割,任何流都不可能超过它。
Edmonds-Karp 的时间复杂度为
5. 最小费用最大流
如果每单位流量还有费用,就要在“流量最大”的前提下让费用最小。例如运输网络中,边容量是最多运输量,边费用是每件货物的运输成本。
残量边的费用规则是:
- 正向边费用为
cost; - 反向边费用为
-cost。
这样撤销一单位正向流,就会在总费用中减去原来的 cost。算法反复寻找当前残量网络中的最小费用增广路,直到不能继续增广。
教学规模可以用 Bellman-Ford 找最小费用路,因为残量网络中可能出现负费用反向边:
可编译 C++17 完整实现 · 最小费用最大流
#include <algorithm>
#include <iostream>
#include <limits>
#include <queue>
#include <tuple>
#include <vector>

using namespace std;
using Edge = tuple<int, long long, long long, int>;

int main() {
    ios::sync_with_stdio(false);
    cin.tie(nullptr);

    int n, m, source, sink;
    cin >> n >> m >> source >> sink;
    vector<vector<Edge>> graph(n);

    auto add_edge = [&](int u, int v, long long capacity, long long cost) {
        int forward = static_cast<int>(graph[u].size());
        int reverse = static_cast<int>(graph[v].size());
        graph[u].push_back({v, capacity, cost, reverse});
        graph[v].push_back({u, 0, -cost, forward});
    };

    for (int i = 0; i < m; ++i) {
        int u, v;
        long long capacity, cost;
        cin >> u >> v >> capacity >> cost;
        add_edge(u, v, capacity, cost);
    }

    const long long inf = numeric_limits<long long>::max() / 4;
    long long flow = 0, total_cost = 0;
    while (true) {
        vector<long long> distance(n, inf);
        vector<pair<int, int>> parent(n, {-1, -1});
        vector<bool> in_queue(n, false);
        queue<int> pending;
        distance[source] = 0;
        pending.push(source);
        in_queue[source] = true;

        while (!pending.empty()) {
            int u = pending.front();
            pending.pop();
            in_queue[u] = false;
            for (int i = 0; i < static_cast<int>(graph[u].size()); ++i) {
                auto [v, capacity, cost, reverse_index] = graph[u][i];
                if (capacity == 0 || distance[v] <= distance[u] + cost) {
                    continue;
                }
                distance[v] = distance[u] + cost;
                parent[v] = {u, i};
                if (!in_queue[v]) {
                    in_queue[v] = true;
                    pending.push(v);
                }
            }
        }

        if (distance[sink] == inf) break;
        long long delta = inf;
        for (int v = sink; v != source; v = parent[v].first) {
            auto [u, edge_index] = parent[v];
            delta = min(delta, get<1>(graph[u][edge_index]));
        }
        for (int v = sink; v != source; v = parent[v].first) {
            auto [u, edge_index] = parent[v];
            auto& edge = graph[u][edge_index];
            int next = get<0>(edge);
            int reverse_index = get<3>(edge);
            get<1>(edge) -= delta;
            get<1>(graph[next][reverse_index]) += delta;
        }
        flow += delta;
        total_cost += delta * distance[sink];
    }

    cout << flow << ' ' << total_cost << '\n';
}这段实现的 Bellman-Ford 队列优化适合本节的教学规模;生产级大图通常使用势能(potential)消除负边后配合 Dijkstra。题目若要求“先最大流、再最小费用”,应继续增广到没有路径,而不是遇到某条费用为正的路径就停止。
6. 三类问题如何互相转换
| 问题 | 顶点/边含义 | 增广对象 | 结果 |
|---|---|---|---|
| 二分图匹配 | 学生与项目 | 交替增广路 | 最大匹配数 |
| 最大流 | 网络节点与容量边 | 残量网络路径 | 最大可运输量 |
| 最小费用最大流 | 容量边再附加单位费用 | 最小费用残量路径 | 最大流量及其最小费用 |
写程序时始终检查三个不变量:
- 每条边的流量不超过容量;
- 除源点和汇点外,每个顶点流入等于流出;
- 每条正向残量边都能通过反向边撤销。
代码题练习
按本节下方的 Lab 入口练习: